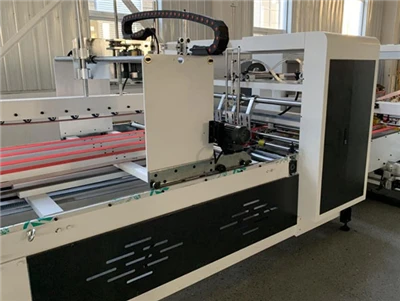
สายการผลิตกระดาษลูกฟูกความเร็วสูง-และเครื่องแยกกระดาษตามขวางของ NC-มักประสบปัญหาคอขวดในสายการผลิต-ของ-จุดสิ้นสุดที่รุนแรงในระหว่างการจัดการแผ่นแบบแมนนวลหรือกึ่ง- หนึ่งเครื่องลงกระดาษลูกฟูกอัตโนมัติ แก้ไขข้อจำกัดด้านการผลิตเหล่านี้โดยการผสานรวมแพลตฟอร์มลิฟต์หลาย-โซนที่ซิงโครไนซ์ สายพานลำเลียงแบบเปลี่ยนความเร็วได้- และหน่วยกำลังสองที่ขับเคลื่อนด้วยเซอร์โว- การทำงานโดยไม่สร้างความเสียหายให้กับแผ่นดูดสุญญากาศหรือขากรรไกรยึดแบบกลไก เครื่องขนสินค้าลงสมัยใหม่มีความเร็วการเรียงซ้อนอย่างต่อเนื่องเกิน 250 ถึง 300 เมตรต่อนาที ในขณะที่ขจัดการกระแทกที่มุม การเสียรูปของร่อง และรอยเปื้อนหมึกบน-แผ่นกราฟิกสูง

1. บทนำและบริบทอุตสาหกรรม
Iสำหรับการผลิตบรรจุภัณฑ์กระดาษลูกฟูกร่วมสมัย ประสิทธิภาพของโรงงานถูกจำกัดอย่างเคร่งครัดโดยหน่วยกลไกที่ช้าที่สุดในสายการผลิต เส้นลูกฟูกสมัยใหม่ -เครื่องตัดตามขวางที่ควบคุมด้วยคอมพิวเตอร์ (เครื่องตัด NC) และตัวติดกาว-โฟลเดอร์เฟล็กโซความเร็วสูง-สามารถผลิตแผ่นตัดที่มีความแม่นยำ-หลายร้อยแผ่นต่อนาที อย่างไรก็ตาม การจัดการ การชะลอความเร็ว การแบ่งฉาก และการซ้อนแผ่นกระดาษความเร็วสูง-เหล่านี้ที่จุดป้อนออก ถือเป็นความท้าทายด้านการปฏิบัติงานที่มีความต้องการมากที่สุดประการหนึ่งในโรงงานแปรรูปกระดาษสมัยใหม่
หนึ่งเครื่องลงกระดาษลูกฟูกอัตโนมัติเป็นระบบจัดการและวางซ้อนวัสดุแบบอินไลน์สำหรับงานหนัก-ซึ่งวางอยู่ด้านหลังเครื่องตัดตามขวางของแนวลูกฟูกหรือเครื่องแปลง วัตถุประสงค์ทางวิศวกรรมหลักของบริษัทคือการได้รับแผ่นกระดาษลูกฟูกที่ตัดด้วยความเร็วสูง- กระจายพลังงานจลน์ของแผ่นกระดาษอย่างปลอดภัย จัดเรียงแผ่นให้เป็นกระแสที่ทับซ้อนกันอย่างแม่นยำ ตัดขอบของแผ่นให้เป็นบล็อกสี่เหลี่ยมที่ไม่มีที่ติ และปล่อยสแต็คพาเลทเต็มไปยังสายพานลำเลียงแบบลูกกลิ้งดาวน์สตรีม- ทั้งหมดนี้โดยไม่ต้องใช้สายต้นน้ำเพื่อหยุดชั่วคราว ลดความเร็ว หรือขัดขวางการผลิตแผ่นต่อเนื่อง
ต่างจากหุ่นยนต์อุตสาหกรรมแบบเชื่อมต่อหรือระบบ-หยิบและ-วางโครงสำหรับตั้งสิ่งของที่ออกแบบมาเพื่อการจัดการกล่องที่พับแต่ละกล่อง หุ่นยนต์ขนสินค้าทำงานโดยใช้หลักการ-ช่วยจัดเรียงชั้น-อย่างต่อเนื่องโดยใช้แรงโน้มถ่วง ได้รับการออกแบบมาเพื่อแปรรูปแผ่นกระดาษลูกฟูกดิบ แบน ที่ไม่ได้ขึ้นรูป ตั้งแต่ฟลุตขนาดเล็ก-ที่ละเอียดอ่อน (เช่น ฟลุต E, F และ N) ไปจนถึงบอร์ดโครงสร้างผนังสองชั้น-สำหรับงานหนัก (5-ชั้น) และผนังสาม{- (7 ชั้น) สำหรับผู้อำนวยการโรงงาน ผู้จัดการฝ่ายปฏิบัติการ และวิศวกรบรรจุภัณฑ์ การทำความเข้าใจสถาปัตยกรรมทางกล พารามิเตอร์การปฏิบัติงาน และการคืนทุนทางการเงินในระยะยาวของผู้ขนย้ายขยะอัตโนมัติถือเป็นสิ่งสำคัญในการปลดล็อกกำลังการผลิตของโรงงานที่ไม่มีการเคลื่อนไหว
2. ช่องโหว่ในการปฏิบัติงานของการซ้อนแบบแมนนวลและแบบทั่วไป
การใช้งานสายการผลิตกระดาษลูกฟูกที่มีความจุสูง-โดยไม่มีระบบดาวน์สแต็กแบบอินไลน์แบบอัตโนมัติจะทำให้เกิดช่องโหว่ในการปฏิบัติงานทันที ซึ่งจะทำให้ประสิทธิภาพโดยรวมของอุปกรณ์ (OEE) ลดลง เพิ่มอัตราเศษวัตถุดิบที่สูงขึ้น และเพิ่มภาระรับผิดด้านแรงงาน
2.1 ความเสียหายของโครงสร้างขลุ่ยและการบดมุม
เมื่อตัดแผ่นลูกฟูกออกจากเครื่องตัดขวาง NC- ด้วยความเร็วเชิงเส้นระหว่าง 180 ถึง 300 เมตรต่อนาที กระดาษลูกฟูกจะมีพลังงานจลน์สูง ในการตั้งค่าการรับด้วยตนเองหรือตารางตัวจับคงที่พื้นฐาน ส่วนหัวของแผ่นงานที่เข้ามาจะกระแทกเข้ากับแบ็คสต็อปเชิงกลที่เข้มงวดโดยตรง ผลกระทบนี้ทำให้เกิดการบดขยี้อย่างรุนแรงที่ขอบนำ การเสียรูปของมุม และการพังทลายของร่องเฉพาะที่ ขอบกระดานที่เสียหายจะสร้างข้อผิดพลาดในการป้อนอย่างรุนแรง เมื่อแผ่นถูกประมวลผลในภายหลังผ่านเครื่องตัด-เครื่องทากาวหรือแม่พิมพ์-อัตโนมัติ ส่งผลให้เครื่องจักรติดขัดบ่อยครั้ง เวลาหยุดทำงานโดยไม่ได้วางแผน และทำให้วงจรการผลิตสิ้นเปลือง
2.2 อัตรารอยเปื้อนหมึกและเศษเครื่องสำอาง
ในการพิมพ์เฟล็กโซและการแปลงแบบอินไลน์ หมึกหรือสารเคลือบเงาป้องกันที่นำไปใช้กับแผ่นปิดด้านบนของแผ่นกระดาษลูกฟูกมักจะไม่แห้งสนิทหรือหายขาดในขณะที่ปล่อยออกมา การจัดการแบบแมนนวลแบบดั้งเดิมหรือแขนจับยึดเชิงกลที่รุนแรงจะออกแรงกดเฉพาะที่บนพื้นผิวแผ่น การเสียดสี การกดนิ้ว หรือรอยถ้วยดูดเลื่อนผ่านหมึกที่เปียก ทำให้เกิดรอยครูด รอยเปื้อน และรอยขีดข่วนที่มองเห็นได้ ในการใช้งานบรรจุภัณฑ์ขายปลีกที่มีกราฟิกสูง- แม้แต่ตำหนิบนพื้นผิวเล็กน้อยก็ส่งผลให้เกิดล็อตที่ถูกปฏิเสธและเศษวัสดุทั้งหมด
ผู้ปฏิบัติงานที่เป็นมนุษย์เผชิญกับข้อจำกัดทางกายภาพเกี่ยวกับความเร็วที่พวกเขาสามารถยก จัดเรียง และซ้อนแผ่นกระดาษลูกฟูกที่มีน้ำหนักมากได้ด้วยตนเอง เมื่อขนาดแผ่นงานหรือความเร็วของเส้นเพิ่มขึ้น ทีมงานที่ใช้แรงงานคนจะมีภาระงานล้นมืออย่างรวดเร็ว เพื่อป้องกันการติดขัดร้ายแรงที่เอาท์พุต หัวหน้างานโรงงานจะถูกบังคับให้ลดความเร็วเครื่องลอนลูกฟูกความเร็วสูง-ลงเป็น 50% หรือ 60% ของความสามารถในการออกแบบที่กำหนด การจำกัดความเร็วเทียมนี้ทำให้เสียเงินหลายล้านดอลลาร์ในการลงทุนด้านอุปกรณ์ และเพิ่มการใช้พลังงานอย่างมากต่อพันตารางเมตร (MSF) ของบอร์ดที่ผลิต
2.4 อันตรายตามหลักสรีรศาสตร์และความรับผิดด้านแรงงาน
การซ้อนแผ่นด้วยมือต้องใช้พนักงานในการยก บิด และขยับซ้ำๆ หลายพันครั้งต่อกะ การจัดการกับแผ่นผนังสองชั้นที่มีน้ำหนักมาก-ทำให้เกิดความเครียดทางชีวกลศาสตร์อย่างรุนแรงบนกระดูกสันหลังส่วนเอวและไหล่ ความเข้มข้นที่เกิดขึ้นเองนี้นำไปสู่การลาออกของพนักงานในระดับสูง การบาดเจ็บจากความเครียดซ้ำ ๆ เรื้อรัง (RSI) การขาดงานที่เพิ่มขึ้น และเบี้ยประกันค่าชดเชยของพนักงานที่เพิ่มขึ้น
3. สถาปัตยกรรมเครื่องกลหลักและ-ส่วนประกอบย่อย
เครื่องพับกระดาษลูกฟูกอัตโนมัติคือระบบเครื่องกลไฟฟ้า-หลายแกน-ที่ประกอบด้วยส่วนประกอบย่อยที่บูรณาการอย่างหนาแน่นห้า- ซึ่งทำงานภายใต้การควบคุม PLC หลัก
สายพานลำเลียง
หน่วยการจัดตำแหน่ง
แพลตฟอร์มซ้อน
ระบบสายพานลำเลียง
3.1 ระบบป้อนเข้าแบบหลายขั้นตอนและแบบชิงชิ่ง
สายพานลำเลียงป้อนเข้าจะได้รับแผ่นตัดจากปลาย-ถึง-โดยตรงจากมีดขวาง ในการจัดการความเร็วทางเข้าที่สูง การป้อนเข้าจะถูกแบ่งพาร์ติชันออกเป็นโซนสายพานลำเลียงหลายโซนที่ขับเคลื่อนโดยไดรฟ์ความถี่แปรผัน (VFD) หรือเซอร์โวมอเตอร์ AC
- โซน 1 (การสร้างช่องว่าง):ทำงานเร็วกว่าความเร็วของเส้นเล็กน้อยเพื่อดึงการแยกทางกายภาพระหว่างเขียงที่ต่อเนื่องกัน
- โซน 2 (งูสวัด/การชะลอตัว):ทำงานด้วยความเร็วเสี้ยวหนึ่งของเส้น ทำให้ขอบนำของกระดานที่เข้ามาค่อยๆ เลื่อนไปใต้ขอบต่อท้ายก่อนหน้า ทำให้เกิดกระแส "กรวด" ที่ทับซ้อนกันอย่างต่อเนื่อง เอฟเฟกต์กรวดนี้ช่วยลดความเร็วการขนส่งเชิงเส้นได้มากถึง 70% ในขณะที่ยังคงปริมาณงานมวลที่เท่ากัน ป้องกัน-ผลกระทบของบอร์ดความเร็วสูง
- ความช่วยเหลือด้านสุญญากาศ:โบลเวอร์สุญญากาศที่มีปริมาตรสูง-ใต้สายพานสังเคราะห์ที่มีรูพรุนจะยึดแผ่นให้เรียบ ป้องกันไม่ให้บอร์ดฟลุต-ไมโคร-น้ำหนักเบา-มีน้ำหนักยกหรือลอยเนื่องจากแรงต้านของอากาศตามหลักอากาศพลศาสตร์
3.2 เซอร์โวที่ใช้งานอยู่-หน่วยกำลังสองและการจัดตำแหน่ง
ในการสร้างน้ำหนักบรรทุกแบบพาเลท-ที่มีลักษณะเป็นอิฐยกกำลังสองอย่างสมบูรณ์แบบ รถขนสินค้าลงจะรวมกลไกการจัดกำลังสองด้านข้างและส่วนท้ายแบบแอ็คทีฟไว้ด้วย
- ไม้พายจัดตำแหน่งด้านข้าง:เพลตด้านข้างที่ขับเคลื่อนด้วยนิวแมติกหรือเซอร์โว-ทำหน้าที่กรีดความถี่สูงอย่างต่อเนื่อง นุ่มนวล - กับด้านข้างของชั้นกระดานที่ตกลงมา
- แบ็คสต็อปแบบใช้มอเตอร์:สต็อปหลังที่เป็นเหล็กเกจ-หนักและปรับได้จะดูดซับโมเมนตัมไปข้างหน้าที่เหลืออยู่ของกระแสกรวด ตำแหน่งแบ็คสต็อปจะปรับโดยอัตโนมัติผ่านมอเตอร์ขับเคลื่อนตามความยาวแผ่นคำสั่งที่ใช้งานซึ่งตั้งโปรแกรมไว้ในตัวควบคุม
- ตัวแยกสัญญาณออกหลาย-:สำหรับการสั่งซื้อที่สั่งทำหลาย- (เช่น ริบบิ้นแผ่นด้านข้างสองหรือสามด้าน-ต่อ- ที่ตัดพร้อมกันตามความกว้างของกระดาษ) ตัวแยกเลนอิสระและแผ่นสี่เหลี่ยมตรงกลางจะขยายออกโดยอัตโนมัติเพื่อแยกปึกที่อยู่ติดกันออกจากกันและจัดแนวอย่างสมบูรณ์
3.3 Scissor-แท่นยกลิฟต์แบบซ้อน
รากฐานของโซนวางซ้อนคือ-แท่นยกแบบกรรไกร-สำหรับงานหนักที่ยกขึ้นและลดระดับลงด้วย-เซอร์โวมอเตอร์แรงบิดสูงหรือกระบอกไฮดรอลิกหนัก
- ความจุโหลด:สร้างด้วยเหล็กโครงสร้างเสริมเหล็กเพื่อรองรับการรับน้ำหนักคงที่ได้ต่อเนื่องตั้งแต่ 3,000 กก. ถึงมากกว่า 5,000 กก.
- รูปภาพ-การติดตามความสูงด้วยไฟฟ้า:อาร์เรย์ของเซ็นเซอร์ออปติคอลเลเซอร์จะตรวจสอบตำแหน่งบนสุดที่แม่นยำของกองกระดานที่สะสมอยู่ เมื่อชีตใหม่เข้ามา แพลตฟอร์มจะลดลงทีละขั้นทีละน้อย-
- ความสูงของการตกต่ำสุด:ด้วยการรักษาระยะห่างระหว่างสายพานปล่อยและด้านบนของปึกให้ต่ำกว่า 50 มม. อากาศที่กักขังระหว่างแผ่นจะถูกกำจัดออกไป ป้องกันไม่ให้แผ่นลอย เลื่อน หรือหลุดออกจากแนว-
3.4 ความเร็วสูง-ไม่-Stop Intercept Apron (Catch Grid)
เพื่อให้การผลิตต่อเนื่องไม่หยุดชะงักระหว่างการจ่ายปึกหรือการเปลี่ยนแปลงคำสั่ง รถขนสินค้าลงจะใช้นิวแมติกหรือเซอร์โว-ผ้ากันเปื้อนสกัดกั้นที่ทำงานด้วยการกระตุ้น (หรือที่เรียกว่า catch fingers หรือตะแกรงรับสัญญาณชั่วคราว)
- เมื่อปึกถึงความสูงเป้าหมายหรือจำนวนแผ่น นิ้วที่จับจะขยายในแนวนอนภายในเวลาไม่ถึง 0.5 วินาทีเข้าไปในห้องซ้อน
- แผ่นมุงหลังคาที่เข้ามาสะสมอยู่ด้านบนของผ้ากันเปื้อนสกัดกั้นในขณะที่แท่นกรรไกรหลักลดระดับลงอย่างรวดเร็วถึงระดับพื้น นำปึกที่เสร็จแล้วออกไปยังเส้นป้อนออก และลุกขึ้นกลับเพื่อรับกองที่กำลังเติบโต
- จากนั้นนิ้วจับจะหดกลับ เพื่อขนย้ายกองชั่วคราวไปยังแพลตฟอร์มลิฟต์หลักได้อย่างราบรื่น โดยไม่ลดความเร็วการทำงานของเครื่องลูกฟูกแม้แต่วินาทีเดียว
3.5 ลูกกลิ้งป้อนออกและโซ่ลำเลียงแบบขับเคลื่อน
เมื่อลิฟต์ไปถึงตำแหน่งต่ำสุด โซ่แบบใช้มอเตอร์หรือลูกกลิ้งเหล็กสำหรับงานหนัก-จะขับปึกที่เสร็จสมบูรณ์ในแนวนอนออกจากเซลล์ปล่อง โหลดจะถูกถ่ายโอนไปยังระบบการขนส่งส่วนต่อพ่วงอย่างราบรื่นโดยมุ่งหน้าไปยังการรัดอัตโนมัติ การพันแบบยืด หรือพื้นที่จัดเตรียมคลังสินค้า

4. Downstacker กับ Robotic Arm Palletizer: การเปรียบเทียบทางเทคนิค
ทีมวิศวกรโรงงานประเมินความแตกต่างด้านการทำงานระหว่างเครื่องจัดเรียงสินค้าอัตโนมัติแบบอินไลน์และเครื่องจัดเรียงสินค้าบนพาเลทด้วยแขนหุ่นยนต์บ่อยครั้ง แม้ว่าทั้งสองระบบจะทำให้การขนถ่ายวัสดุเป็นไปโดยอัตโนมัติ แต่ระบบจะทำหน้าที่ในตำแหน่งและบทบาทการทำงานที่แตกต่างกันโดยสิ้นเชิงภายในโรงงานแปรรูปกระดาษลูกฟูก
ในขณะที่เครื่องขนย้ายอัตโนมัติได้รับการออกแบบทางวิศวกรรมมาโดยเฉพาะสำหรับการจัดการแผ่นลูกฟูกดิบที่เป็นแผ่นเรียบที่อยู่ด้านหลังเครื่องลูกฟูกหรือเครื่องตัดโดยตรง การประมวลผลสิ่งอำนวยความสะดวกที่บรรจุไว้ กล่อง RSC สำเร็จรูปปลายน้ำมักจะนำไปใช้งานโดยเฉพาะอัตโนมัติเครื่องจัดเรียงพาเลทแบบหุ่นยนต์ที่ส่วนท้ายของเส้นพับและติดกาว
| พารามิเตอร์ทางวิศวกรรม | Downstacker อัตโนมัติแบบอินไลน์ | แขนหุ่นยนต์แบบประกบ | ผลกระทบเชิงกลยุทธ์ในการผลิต |
| จัดการวัสดุหลัก | แผ่นลูกฟูกดิบ แบน ไม่ขึ้นรูป; ริบบิ้นกระดาษหลาย- | กล่องขนส่ง RSC ปิดผนึก กล่องพับ ถุงพลาสติก | Downstacker จัดการสต็อกแผ่นดิบ หุ่นยนต์จัดการกล่องสำเร็จรูป |
| กลไกการจัดการ | ชั้นซ้อนที่ใช้แรงโน้มถ่วงต่อเนื่อง-พร้อมการสร้างกำลังสองแบบแอคทีฟ | แผ่นสูญญากาศปลาย-ของ-แขน แคลมป์ด้านข้างแบบกลไก หรือส้อม | Downstacker ช่วยลดแรงกดยึดพื้นผิวและรอยดูด |
| ความเร็วในการทำงานสูงสุด | สูงถึง 250 – 300 เมตร/นาที (กระแสน้ำไหลต่อเนื่อง) | 10 – 25 รอบการหยิบ-และ-วางต่อนาที | รถขนขยะให้ปริมาณงานเชิงปริมาตรที่สูงขึ้นอย่างมาก |
| ความเสี่ยงต่อข้อบกพร่องของพื้นผิว | หน้าสัมผัสสุญญากาศหรือแคลมป์เป็นศูนย์ รองรับเข็มขัดด้านล่างเต็ม | แรงดูดหรือแรงจับยึดสูงส่งตรงไปยังพื้นผิว | ตัวเรียงด้านล่างป้องกันการครูดหมึกบนแผ่นพิมพ์เฟล็กโซ{0}}ที่เปียก |
| ความแม่นยำของขอบกองซ้อน | การแตะด้านที่ใช้งานอยู่-จะรักษาสแต็คกำลังสองให้อยู่ภายใน ±1.0 มม | ความสามารถในการทำซ้ำของตำแหน่งภายใน ±0.2 มม. ถึง ±0.5 มม. ต่อปิ๊ก | Downstacker สร้างบล็อกสี่เหลี่ยมที่สมบูรณ์แบบสำหรับเครื่องทากาวอัตโนมัติ |
| ความจุของน้ำหนักบรรทุก | โต๊ะแบบขากรรไกรหนักรองรับน้ำหนักต่อเนื่องได้ถึง 5,000 กก | น้ำหนักบรรทุกปลาย-ของ-เครื่องมือแบบแขนจำกัดอยู่ที่ 100 กก. – 300 กก. ต่อการเคลื่อนไหว | รถขนของขนย้ายจัดการการบรรทุกแผ่นงานขนาดใหญ่และสูง-ได้อย่างง่ายดาย |
| ข้อกำหนดรอยเท้า | รูปแบบเชิงเส้นตรง (ความยาว 12 ถึง 22 เมตร ขึ้นอยู่กับความกว้าง) | ห้องนิรภัยแบบปิด (15 ถึง 30 ตารางเมตร) | Downstacker บูรณาการโดยตรง-กับเอาท์พุตของเครื่องตัด |
| ความซับซ้อนในการบำรุงรักษา | VFD อุตสาหกรรมหนัก, เซอร์โว AC, นิวแมติกส์, ไฮดรอลิกส์ | ชุดเกียร์ดาวเคราะห์ที่แม่นยำ ตัวควบคุมการเคลื่อนที่แบบหลาย-แกน | รถขนขยะสามารถให้บริการโดยเจ้าหน้าที่ซ่อมบำรุงโรงงานที่ได้มาตรฐาน |
5. ขั้นตอนการดำเนินงานที่ครอบคลุม-ต่อ-ขั้นตอนการทำงาน
การทำความเข้าใจลำดับการปฏิบัติงานทางกลที่แม่นยำจะแสดงให้เห็นว่ารถขนของสมัยใหม่ได้รับความน่าเชื่อถือในการทนทานต่อข้อผิดพลาด-ที่ความเร็วสายสูงสุดได้อย่างไร
- การป้อนและแยกแผ่น:แผ่นตัดปล่อยให้เครื่องตัด NC cross- อยู่ที่ความเร็วเต็มเส้น (สูงสุด 300 ม./นาที) โซนสายพานลำเลียงป้อนเข้าแรกจะเร่งความเร็วเล็กน้อยเพื่อดึงช่องว่างโดยเจตนาระหว่างแผ่นงาน
- งูสวัดและการชะลอตัว:แผ่นจะเข้าสู่โซนลดความเร็วรองซึ่งความเร็วของสายพานลดลง ขอบนำของแต่ละแผ่นเลื่อนอย่างราบรื่นใต้ขอบต่อท้ายของแผ่นงานก่อนหน้า ทำให้เกิดกระแสกรวดที่ทับซ้อนกัน
- การรักษาเสถียรภาพของสุญญากาศ:ห้องสุญญากาศเหนือศีรษะหรือใต้-สายพานใช้แรงดันลบเพื่อให้แผ่นน้ำหนักเบาหรือโค้งงอแบนและมั่นคงบนสายพาน
- การสะสมของเลเยอร์ที่ควบคุม:กระแสน้ำที่ตกลงมาจะไหลออกจากจมูกของผู้ขนส่งและหยดลงมาอย่างนุ่มนวลบนแท่นลิฟต์หรือฐานพาเลทไม้
- กำลังสองที่ใช้งานอย่างต่อเนื่อง:ไม้พายด้านข้างที่ขับเคลื่อนด้วยเซอร์โว-ทำการกรีดด้านข้างอย่างต่อเนื่องกับขอบเสาเข็ม ในขณะที่ขอบนำด้านหน้าวางชิดกับแบ็คสต็อปแบบใช้มอเตอร์ โดยจัดแนวล็อคให้อยู่ภายใน ±1.0 มม.
- การติดตามส่วนสูงและขั้น-การลดระดับ:เซ็นเซอร์ภาพถ่ายเลเซอร์-จะวัดการสะสมของสแต็กอย่างต่อเนื่อง กระตุ้นให้แพลตฟอร์มลิฟต์ลดระดับลงทีละน้อยอย่างราบรื่น-เพื่อรักษาความสูงของการตกให้คงที่ (<50 mm).
- ทริกเกอร์การเสร็จสิ้นสแต็ก:เมื่อถึงจำนวนแผ่นงานที่ตั้งโปรแกรมไว้หรือขีดจำกัดความสูงของปึกกระดาษ (เช่น 1800 มม.) PLC หลักจะเริ่มลำดับการเปลี่ยนแปลง-อัตโนมัติ
- จับการสอดนิ้ว:นิ้วสกัดด้วยแรงลมความเร็วสูง-พุ่งไปข้างหน้าใต้จมูกป้อนเข้าภายในเวลาไม่ถึง 0.5 วินาที จับแผ่นกระดาษที่เข้ามาโดยไม่ต้องหยุดเส้นลูกฟูก
- การปลดปล่อยกองอย่างรวดเร็ว:ลิฟต์หลักจะลงอย่างรวดเร็วถึงระดับพื้นดินที่ 0.25 ม./วินาที เตียงลูกกลิ้งในตัวเปิดใช้งาน โดยขับเคลื่อนปึกที่เสร็จแล้วไปยังสายพานลำเลียงขาออกภายในเวลาไม่ถึง 6 วินาที
- การรีเซ็ตแพลตฟอร์มและรอบการทำงานต่อ:ชานชาลาลิฟต์ขึ้นด้วยความเร็วสูง ยึดเข้ากับด้านล่างของปึกชั่วคราวที่ยึดไว้ด้วยนิ้วจับ แล้วยกขึ้นเล็กน้อย นิ้วจับจะหดกลับ เพื่อฟื้นฟูการทำงานการซ้อนลิฟต์ตามปกติ
6. ข้อมูลจำเพาะทางวิศวกรรมและพารามิเตอร์การเลือก
เมื่อระบุระบบดาวน์สแตกเกอร์อัตโนมัติสำหรับการอัพเกรดโรงงานกระดาษลูกฟูกหรือการติดตั้งในกรีนฟิลด์ ทีมวิศวกรจะต้องประเมินพารามิเตอร์ที่สำคัญหลายประการเพื่อให้ตรงกับความสามารถของเครื่องจักรกับความต้องการของสิ่งอำนวยความสะดวก:
6.1 ความกว้างการทำงาน (รูปแบบเครื่องจักร)
ความกว้างของเครื่องจักรต้องตรงกันหรือเกินความกว้างของขอบตัดสูงสุดของเครื่องลอนต้นทาง ความกว้างมาตรฐานทั่วไปได้แก่:
- 1800 มม. (70 นิ้ว) และ 2200 มม. (86 นิ้ว):ขนาดมาตรฐานสำหรับเส้นแปลงความกว้างปานกลาง-และลอนไมโคร-แบบพิเศษ
- 2500 มม. (98 นิ้ว) และ 2800 มม. (110 นิ้ว):รูปแบบงานหนัก-สำหรับโรงงานผลิตตู้คอนเทนเนอร์ที่มีปริมาณมาก-
- 3300 มม. (130 นิ้ว):รูปแบบกว้างพิเศษ-ที่ออกแบบมาสำหรับเครื่องลูกฟูกขนาดจัมโบ้ที่ผลิตแผ่นบรรจุภัณฑ์อุตสาหกรรมขนาดใหญ่-
6.2 ความสามารถในการซ้อนหลาย-
เครื่องลอนสมัยใหม่จะรันความกว้างของคำสั่งหลายรายการบนแผ่นกระดาษแผ่นเดียวเป็นประจำ เครื่องดาวน์สแตกเกอร์ประสิทธิภาพสูง-ต้องมีตัวแบ่งช่องแบ่งช่องจราจรหลาย- เลนแยกกัน (สามารถวางซ้อน 2 ออก 3 ออกหรือ 4 ออกได้) พร้อมด้วยการวางตำแหน่งตามขวางด้วยมอเตอร์เพื่อรองรับการไหลของแผ่นแยกพร้อมกัน
6.3 สถาปัตยกรรมการขับเคลื่อนลิฟต์: ระบบไฮดรอลิกเทียบกับ-เซอร์โวไดรฟ์ทั้งหมด
- ลิฟท์กรรไกรไฮดรอลิก:ใช้กระบอกสูบไฮดรอลิกหนักและหน่วยกำลังของของไหล ให้น้ำหนักบรรทุกมหาศาล-ความสามารถในการยกด้วยต้นทุนเริ่มต้นที่ต่ำกว่า แต่ต้องมีการบำรุงรักษาของเหลวอย่างต่อเนื่อง การควบคุมการรั่วไหลของน้ำมัน และการตรวจสอบอุณหภูมิ
- ระบบขับเคลื่อนกลไกเซอร์โวทั้งหมด-:ใช้สายพานไทม์มิ่งสำหรับงานหนัก-หรือโซ่ยกที่ขับเคลื่อนด้วยเซอร์โวมอเตอร์ AC ที่มีความแม่นยำ ลดความเสี่ยงของการปนเปื้อนของน้ำมันเป็นศูนย์ (สำคัญสำหรับโรงงานบรรจุภัณฑ์เกรดอาหาร-) สิ้นเปลืองพลังงานไฟฟ้าน้อยลงถึง 35% และให้ความแม่นยำในการวางตำแหน่งที่เหนือกว่า

7. เหตุผลทางการเงินและแบบจำลองต้นทุนรวมในการเป็นเจ้าของ (TCO) 5 ปี
เพื่อยืนยันรายจ่ายฝ่ายทุน (CapEx) สำหรับรถขนสินค้าอัตโนมัติ ฝ่ายบริหารโรงงานจะต้องสร้างแบบจำลองทางการเงินโดยละเอียดซึ่งสะท้อนถึงการประหยัดแรงงานโดยตรง การลดเศษซาก และปริมาณงานในสายการผลิตที่ขยาย
7.1 สมมติฐานพื้นฐานของโรงงาน
- กำหนดการดำเนินงาน:2 กะต่อวัน 5 วันต่อสัปดาห์ 50 สัปดาห์ต่อปี (4,000 ชั่วโมงการทำงาน/ปี)
- ความเร็วคอขวดปัจจุบัน:ความเร็วของ Corrugator ต่อยอดที่ 130 เมตร/นาที เนื่องจากข้อจำกัดในการขนถ่ายด้วยตนเอง
- โพสต์-ความเร็วอัตโนมัติ:ความเร็วของสายเพิ่มขึ้นเป็น 220 เมตร/นาทีโดยมีรถวางซ้อนแบบอินไลน์
- การจัดหาพนักงานด้วยตนเอง:ผู้ปฏิบัติงานขนถ่ายด้วยตนเอง 3 คนต่อกะ (รวมผู้ปฏิบัติงาน 6 คนใน 2 กะ) โดยมีต้นทุนค่าแรงเต็มจำนวนที่ 30.00 ดอลลาร์สหรัฐฯ/ชั่วโมงต่อผู้ปฏิบัติงาน
7.2 การแยกย่อยผลกระทบทางการเงิน
การลดแรงงานทางตรง:
-
ระบบดาวน์สแตกเกอร์อัตโนมัติต้องการผู้ปฏิบัติงานเพียง 0.5 เท่าต่อกะ (หัวหน้างานเพียงคนเดียวคอยตรวจสอบสายอัตโนมัติสองสายที่อยู่ติดกัน)
-
ชั่วโมงรายปีที่บันทึกไว้:พนักงานปฏิบัติงาน 5 คน x 2,000 ชั่วโมง/ปี=10,000 ชั่วโมงแรงงานทางตรงที่ประหยัดได้ต่อปี
-
การออมแรงงานทางตรงประจำปี:10,000 ชั่วโมง x $30.00/ชั่วโมง =300,000 ดอลลาร์สหรัฐฯ ต่อปี.
การลดเศษวัสดุและข้อบกพร่อง:
-
การขจัดรอยยับที่ขอบและรอยเปื้อนของหมึกจะช่วยลดอัตราเศษของแผ่นโรงงานจาก 2.5% เหลือ 0.5%
-
สำหรับโรงงานผลิตกระดาษลูกฟูกที่สร้างผลผลิตวัตถุดิบได้ 5,000,000 ดอลลาร์สหรัฐฯ ต่อปี จะช่วยลดของเสียได้ 2.0%100,000 ดอลลาร์สหรัฐฯ ต่อปีในแผ่นซับที่บันทึกไว้และต้นทุนปานกลาง
มูลค่าการขยายกำลังการผลิต:
-
การเพิ่มความเร็วของสายการผลิตจาก 130 ม./นาที เป็น 220 ม./นาที ส่งผลให้ผลผลิตรวมตารางเมตรเพิ่มขึ้น 69% โดยไม่ต้องเพิ่มพื้นที่โรงงานหรือเพิ่มอุปกรณ์หลัก
การเปรียบเทียบต้นทุนรวมในการเป็นเจ้าของ (TCO) 5 ปี
|
หมวดการเงิน |
การดำเนินการซ้อนด้วยตนเอง (รวม 5 ปี) |
ระบบดาวน์สแตกเกอร์อัตโนมัติ (รวม 5 ปี) |
|
การลงทุนเริ่มแรก (CapEx) |
15,000 เหรียญสหรัฐ (ตาราง Catcher พื้นฐาน) |
260,000 เหรียญสหรัฐ (เครื่องจักรแบบครบวงจรและการป้อนเข้า) |
|
ต้นทุนแรงงานทางตรง (อัตราเงินเฟ้อต่อปี 4%) |
$1,950,000 |
325,000 ดอลลาร์สหรัฐฯ (การตรวจสอบที่จัดสรร) |
|
ต้นทุนเศษวัสดุและข้อบกพร่อง |
$625,000 |
$125,000 |
|
การบำรุงรักษาเชิงป้องกันและอะไหล่ |
$20,000 |
$45,000 |
|
การใช้พลังงานไฟฟ้า |
$10,000 |
$30,000 |
|
ต้นทุนรวมในการเป็นเจ้าของ (TCO) 5 ปี |
$2,620,000 |
$785,000 |
การคำนวณระยะเวลาคืนทุน:
-
CapEx ระบบครบวงจร: $260,000
-
การออมสุทธิจากการดำเนินงานประจำปี:$300,000 (ค่าแรง) + $100,000 (เศษซาก) - $9,000 (ค่าบำรุงรักษา/ส่วนต่างของพลังงาน) =391,000 ดอลลาร์สหรัฐฯ ต่อปี
-
ระยะเวลาคืนทุนง่ายๆ: $260,000 / $391,000 = 0.66 ปี (ประมาณ. 8.0 เดือน)
8. การบูรณาการอุตสาหกรรม 4.0 มาตรฐานความปลอดภัย และการบำรุงรักษา
การบรรลุความน่าเชื่อถือในการปฏิบัติงานในระยะยาว-จำเป็นต้องบูรณาการระบบดาวน์สแตกเกอร์เข้ากับระบบนิเวศดิจิทัลของโรงงาน ขณะเดียวกันก็รักษาระเบียบการด้านความปลอดภัยและการบำรุงรักษาที่เข้มงวด:
8.1 ระบบควบคุมอุตสาหกรรมและการสื่อสาร MES
ดาวน์สแตกเกอร์สมัยใหม่ทำงานเป็นโหนดอัจฉริยะบนเครือข่ายโรงงาน
- โปรโตคอลฟิลด์บัส:สื่อสารผ่าน PROFINET, EtherNet/IP หรือ EtherCAT ด้วยมีด NC อัปสตรีมและตัวควบคุมหลักของ corrugator เพื่อซิงโครไนซ์ความเร็วของสายพานทันทีในระหว่างการเร่งความเร็วและลดความเร็วของสายการผลิต
- การตั้งค่าคำสั่งซื้ออัตโนมัติ:ผสานรวมโดยตรงกับระบบการดำเนินการผลิต (MES) หรือซอฟต์แวร์ ERP ของโรงงาน เมื่องานใหม่เริ่มต้น ความสูงของปึกเป้าหมาย ขนาดแผ่นงาน การกำหนดค่าช่องทางออกหลาย- และปริมาณการสั่งซื้อจะดาวน์โหลดโดยอัตโนมัติ ซึ่งช่วยขจัดข้อผิดพลาดในการตั้งค่าผู้ปฏิบัติงานด้วยตนเอง
- สิ้นสุด-ของ-การรวมบรรทัด:ในขณะที่ผู้วางซ้อนแบบอินไลน์จัดการแผ่นความเร็วสูง-ที่วางซ้อนกันอยู่ด้านหลังมีดตัดกระดาษลูกฟูกโดยตรง ผู้จัดการโรงงานที่มุ่งเป้าไปที่ระบบอัตโนมัติในโรงงานโดยสมบูรณ์สามารถจับคู่กระบวนการนี้กับดาวน์สตรีมได้ระบบจัดวางกล่องด้วยหุ่นยนต์ ที่สถานีบรรจุกล่องขั้นสุดท้าย
8.2 การปฏิบัติตามความปลอดภัย (มาตรฐาน CE / OSHA)
เนื่องจากรถขนสินค้าลงเกี่ยวข้องกับแพลตฟอร์มลิฟต์ที่เคลื่อนที่หนักและส่วนประกอบทางกลความเร็วสูง- จึงจำเป็นต้องมีระบบความปลอดภัยที่เข้มงวด:
- ม่านแสงนิรภัย:ม่านแสงแบบลำแสงหลาย-ล้อมรอบพื้นที่ปล่อยปล่อง จะหยุดการเคลื่อนไหวของเครื่องจักรโดยอัตโนมัติหากผู้ปฏิบัติงานเป็นมนุษย์แบ่งขอบเขต
- ลูกโซ่ความปลอดภัยทางกล:สลักนิรภัยแบบทนทาน-แบบคู่จะล็อคแท่นยกแบบกรรไกร-ด้วยกลไกทุกครั้งที่เจ้าหน้าที่ซ่อมบำรุงเข้าไปใต้โครงลิฟต์
- E-หยุดการรวมระบบ:วงจรหยุดฉุกเฉินจะเดินสายไฟเข้ากับลูปรีเลย์ความปลอดภัยหลักทั่วทั้งแนวลอนทั้งหมด
8.3 ตารางการบำรุงรักษาเชิงป้องกันเชิงโครงสร้าง
แผนการบำรุงรักษาเชิงป้องกันที่เข้มงวดจะป้องกันการหยุดทำงานโดยไม่คาดคิดและยืดอายุการใช้งานของเครื่องจักร:
- การตรวจสอบรายวัน (ระดับผู้ปฏิบัติงาน):ทำความสะอาดฝุ่นและเศษกระดาษออกจากเซ็นเซอร์ความสูงแบบออปติคัลและแผ่นสะท้อนแสงแบบเลเซอร์โดยใช้ลมอัด ตรวจสอบตัวควบคุมแรงดันลมและตัวแยกน้ำน้ำมัน-
- การบำรุงรักษารายสัปดาห์:ตรวจสอบความตึง การติดตาม และการสึกหรอของพื้นผิวบนสายพานชิงชันและสายพานดูดสุญญากาศ เป่าฝุ่นที่สะสมอยู่ด้านใน-กลไกการยกกำลังสองรางเชิงเส้น
- การบำรุงรักษารายเดือน:ทาจาระบีประสิทธิภาพสูง-กับโซ่ขับเคลื่อนลิฟต์ -บูชเดือยยกแบบกรรไกร และบล็อกแบริ่งหลัก ตรวจสอบระดับน้ำมันไฮดรอลิก การเชื่อมต่อท่อ และตัวบ่งชี้ตัวกรอง (สำหรับรุ่นไฮดรอลิก)
- การตรวจสอบรายไตรมาส/ประจำปี:ดำเนินการสำรองข้อมูลโครงการ PLC ให้สมบูรณ์ ตรวจสอบการสอบเทียบบนแกนตัวเข้ารหัสเซอร์โวทั้งหมด วัดการสึกหรอของเบรกบนมอเตอร์ลิฟต์ และตรวจสอบการทำงานที่เหมาะสมของอินเตอร์ล็อคนิรภัยและม่านแสงทั้งหมด
การอัพเกรดเป็นเครื่องลงกระดาษลูกฟูกอัตโนมัติเปลี่ยนปัญหาคอขวดในการจัดการวัสดุขั้นรุนแรงให้กลายเป็นสินทรัพย์การดำเนินงานที่เป็นอัตโนมัติและมีผลผลิตสูง- ด้วยการรักษาความสมบูรณ์ของโครงสร้างแผ่น การปกป้องพื้นผิวที่พิมพ์ และการรักษาความเร็วในการผลิตอย่างต่อเนื่องในระหว่างการเปลี่ยนแปลงคำสั่งซื้อ ผู้วางซ้อนสมัยใหม่จึงให้ผลผลิตที่ไม่มีใครเทียบได้ และการคืนทุนอย่างรวดเร็วสำหรับการดำเนินการแปลงกระดาษลูกฟูกสมัยใหม่