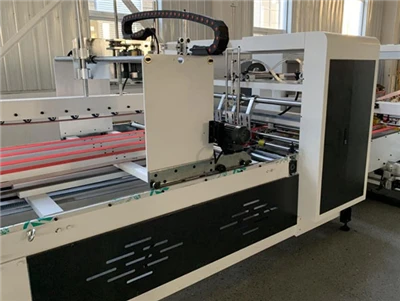
การเชื่อมต่อเครื่องจัดเรียงพาเลทแบบหุ่นยนต์กับเครื่องทากาวโฟลเดอร์เฟล็กโซ (FFG)line ขจัดปัญหาคอขวดของตัวนับ-โดยการซิงโครไนซ์องค์ประกอบที่สำคัญสามประการ:PLC-ถึง-การสื่อสาร PLC(ผ่าน PROFINET หรือ EtherNet/IP) สำหรับสูตรอัตโนมัติและการจับคู่ความเร็วปลายหยิบ-หลายรายการ-ของ-Arm Tooling (EOAT)การใช้แคลมป์เซอร์โวหรือแผ่นฟองน้ำสุญญากาศเพื่อจัดการมัด 20+ มัดต่อนาที และรูปแบบเซลล์รูปร่าง L- ขนาดกะทัดรัดบูรณาการเครื่องจ่ายพาเลทอัตโนมัติและเครื่องมัดมัด การบูรณาการนี้ช่วยให้ FFG ทำงานที่พิกัดความสามารถทางกล 100% ส่งผลให้มีการลดแรงงานรวมเกือบ-ที่เอาท์พุตและระยะเวลาคืนทุนเต็มจำนวนที่10 ถึง 16 เดือน.
1. จุดสิ้นสุด FFG- ของ- เส้นคอขวด
เพื่อให้เข้าใจว่าทำไมการบูรณาการส่วนท้าย-ของ-บรรทัดจึงมีความสำคัญ เราจะต้องวิเคราะห์การเปลี่ยนแปลงความเร็วของ Flexo Folder Gluer สมัยใหม่
FFG การแปลงเฟสและตำแหน่งคอขวด
เครื่องคัดแยกจะจัดส่งกล่องสำเร็จรูปเป็นกลุ่มสี่เหลี่ยม (โดยทั่วไป 10 ถึง 25 กล่องต่อมัด) หากโรงงานดำเนินการผลิต FFG ที่ 18,000 กล่องต่อชั่วโมง นั่นก็เท่ากับประมาณ 12 ถึง 25 มัดต่อนาทีที่ออกจากสายการผลิต
การจัดการมัดรวม 20 มัดต่อนาทีด้วยตนเองต้องใช้เจ้าหน้าที่สองถึงสามคนที่ทำงานภายใต้ความพยายามอย่างต่อเนื่อง-ในการยก หมุน และซ้อนมัดกระดาษแข็งหนักที่มีความสูงถึง 2 เมตร ความเหนื่อยล้าของผู้ปฏิบัติงาน การหยุดทำงานเพียงเล็กน้อย- และความเสี่ยงต่อการบาดเจ็บตามหลักสรีรศาสตร์ ส่งผลให้หัวหน้างานใช้งาน FFG เพียง 60% ถึง 70% ของสมรรถนะทางกลที่กำหนดอย่างหลีกเลี่ยงไม่ได้ บรรลุผลสำเร็จFFG สิ้นสุด-ของ-ระบบอัตโนมัติขจัดข้อจำกัดทางกายภาพนี้ ทำให้เครื่องแปลงสภาพทำงานได้อย่างเต็มกำลัง
2. สถาปัตยกรรมระบบและเครื่องกล-บูรณาการทางไฟฟ้า
การเชื่อมต่อแขนหุ่นยนต์แบบข้อต่อเข้ากับ FFG ต้องใช้สะพานลำเลียงและสื่อสารแบบหลายขั้นตอน เป้าหมายคือการเปลี่ยนการมัดรวมที่หลวมหรือรัดแน่นอย่างรวดเร็วให้เป็นการบรรทุกพาเลทที่มีการจัดวางอย่างเรียบร้อยและมั่นคง
สถาปัตยกรรมการจัดวางบนพาเลทหุ่นยนต์แบบอินไลน์ FFG
บูรณาการระบบไฟฟ้าและการจับมือกัน (PLC-ถึง-PLC)
ระบบที่ราบรื่นต้องใช้การสื่อสารความเร็วสูง-ระหว่างตู้ควบคุม FFG หลัก (โดยทั่วไปคือ Siemens S7-1500 หรือ Rockwell ControlLogix) และตัวควบคุมเซลล์หุ่นยนต์ผ่านโปรโตคอลอีเทอร์เน็ตอุตสาหกรรม (PROFINET หรือ EtherNet/IP)
- การจับคู่แรงดันต้านและอัตรา:โฟโตอิเล็กทริคเซนเซอร์ตามแนวสายพานลำเลียงมัดจะตรวจสอบความหนาแน่นของคิว หากการรัดที่ปลายน้ำหรือการดำเนินการหยิบด้วยหุ่นยนต์ช้าลง FFG จะกระตุ้นการปรับความเร็วระดับไมโคร-หรือสัญญาณหยุดชั่วคราวโดยอัตโนมัติเพื่อป้องกันกองกล่อง-
- การประสานสูตร:เมื่อผู้ปฏิบัติงานเลือก SKU ของกล่องเฉพาะบน HMI หลักของ FFG ระบบจะส่งขนาดมัด โปรไฟล์รูปแบบชั้น และความสูงของปึกพาเลทไปยังหุ่นยนต์จัดเรียงพาเลทสำหรับกล่องกระดาษลูกฟูกกำจัดการตั้งโปรแกรมใหม่ด้วยตนเองในระหว่างการสลับคำสั่ง
3. สิ้นสุด-ของ-การเลือก Arm Tooling (EOAT) สำหรับชุดรวมความเร็วสูง
มือจับกลหรือส่วนปลาย-ของ-Arm Tooling (EOAT) คือส่วนเชื่อมต่อการทำงานระหว่างแขนหุ่นยนต์และผลิตภัณฑ์กระดาษลูกฟูก การรวมกลุ่มที่ออกจาก FFG นำเสนอความท้าทายที่ไม่เหมือนใคร: มักจะติดกาวใหม่ ยืดหยุ่น และอาจมีการดักจับอากาศภายใน
แผ่นโฟมสุญญากาศเทียบกับด้านเซอร์โว-แคลมป์
การเลือกเทคโนโลยีมือจับที่ถูกต้องจะกำหนดทั้งคุณภาพปึกและความเร็วปริมาณงาน:
- แผ่นโฟมสุญญากาศบนพื้นผิวขนาดใหญ่ (Unipressure):การใช้เครื่องเป่าลมสุญญากาศหลาย-โซนพร้อมปะเก็นโฟมฟองน้ำแบบพิเศษ EOAT สุญญากาศจะผนึกไว้บนพื้นผิวด้านบนของมัด การออกแบบนี้มีประสิทธิภาพสูงสำหรับมัดรวมมัดแน่นหรือแผ่นลูกฟูกแบนและหนัก
- เซอร์โว-แคลมป์ด้านข้างแบบขับเคลื่อนพร้อมส้อมรองรับด้านล่าง:สำหรับมัดหรือกล่องที่หลวมและไม่มีสายรัดซึ่งมีการเคลือบด้านนอกลื่น กลไกแคลมป์แบบไฮบริด-และ-ทางแยกจะดีกว่า แผ่นด้านข้างบีบมัดเบาๆ เพื่อรักษาตำแหน่งในขณะที่นิ้วกลไกบางๆ เลื่อนไปใต้น้ำหนัก โดยให้การรองรับเป็นศูนย์-การเลื่อนระหว่างการหมุน 4 แกนอย่างรวดเร็ว
การเปรียบเทียบประสิทธิภาพในการหยิบของ EOAT
• ผลผลิตสูงสุด:12 - 15 มัด/นาที
• ผลผลิตสูงสุด:24 - 30+ มัด/นาที(จับคู่ FFG ความเร็วสูง-)
เพื่อให้ตรงกับเอาต์พุต FFG สูงสุด หุ่นยนต์ EOAT ได้รับการออกแบบทางวิศวกรรมบ่อยครั้งให้เลือกชุดสองหรือสามชุดพร้อมกัน ด้วยการเลือกมัดหลายมัดต่อรอบ แขนอุตสาหกรรม 4-แกนที่ทำงานที่ 12 ถึง 15 รอบต่อนาทีสามารถจัดการมัด 24 ถึง 45 มัดต่อนาทีได้อย่างง่ายดาย เป็นการพิสูจน์อนาคตของสายการบรรจุในอนาคตได้อย่างมีประสิทธิภาพ
4. วิศวกรรมเค้าโครงและการเพิ่มประสิทธิภาพรอยเท้า
พื้นที่ในโรงงานกล่องถือเป็นทรัพย์สินระดับพรีเมียม การติดตั้งกการจัดวางบนพาเลทด้วยหุ่นยนต์เซลล์ที่ส่วนท้ายของ FFG จำเป็นต้องมีการวางแผนเค้าโครงเชิงกลยุทธ์เพื่อสร้างสมดุลด้านความปลอดภัย การเข้าถึงการบำรุงรักษา และการไหลของวัสดุ
L-รูปร่างรอยเท้าและการไหลของเซลล์หุ่นยนต์
ตัวเลือกเค้าโครง
1,ตรงเข้า-เค้าโครงเส้น:
เหมาะที่สุดสำหรับพื้นโรงงานแคบและยาว หุ่นยนต์จะหยิบตามแกนตามยาวของเอาท์พุต FFG โดยตรง ถึงแม้จะเรียบง่าย แต่ต้องใช้สายพานลำเลียงเชิงเส้นที่ยาวกว่าจึงจะปล่อยพาเลทได้เต็ม
2,L-รูปทรง / ขวา-เค้าโครงมุม:
รูปแบบที่ได้รับความนิยมมากที่สุดในโรงงานแปรรูปสมัยใหม่ สายพานลำเลียงป้อนเข้าหมุน 90 องศาหลังจากสถานีรัดมัด เพื่อนำจุดหยิบที่อยู่ติดกับ FFG สิ่งนี้จะสร้างขนาดกะทัดรัด 20 ถึง 30m²และอนุญาตให้ผู้ปฏิบัติงานเพียงคนเดียวดูแลทั้งตัวนับและเซลล์หุ่นยนต์
ส่วนประกอบเซลล์แบบรวม
เพื่อให้บรรลุผลอย่างแท้จริงการรวมกล่องและจัดเรียงกล่องอัตโนมัติเซลล์หุ่นยนต์จะต้องมีฮาร์ดแวร์สนับสนุนอัตโนมัติ:
- เครื่องจ่ายพาเลทเปล่าอัตโนมัติ:จัดเก็บพาเลทไม้/พลาสติกเปล่าจำนวน 10 ถึง 15 กอง และป้อนพาเลทแต่ละพาเลทเข้าไปในเซลล์โดยอัตโนมัติผ่านสายพานลำเลียง
- การจัดระดับอัตโนมัติ-ชีต / สลิป-ตัวแทรกชีต:ใช้ถ้วยสูญญากาศสำรองบนหุ่นยนต์ EOAT หรือโครงสำหรับตั้งสิ่งของโดยเฉพาะเพื่อวางแผ่นชิปบอร์ดที่ซ้อนกันระหว่างชั้นมัด ช่วยเพิ่มความเสถียรของกองซ้อนสำหรับพาเลทสูง{0}}หนักด้านบน
5. การเปรียบเทียบพารามิเตอร์ทางเทคนิคและการวิเคราะห์ ROI
การอัพเกรดจากวิธีการซ้อนแบบเดิมเป็นแบบรวมการรวมกล่องและจัดเรียงกล่องอัตโนมัติระบบให้ผลการปรับปรุงการปฏิบัติงานที่วัดผลได้ทั้งในด้านปริมาณงาน ประสิทธิภาพแรงงาน และคุณภาพของผลิตภัณฑ์
| ตัวชี้วัดประสิทธิภาพ | การถ่ายด้วยตนเอง | รถยกซ้อนแบบกึ่ง-อัตโนมัติ | เซลล์ Palletizer หุ่นยนต์แบบอินไลน์ |
|---|---|---|---|
| ความเร็ว FFG สูงสุดที่ยั่งยืน | 10,000 – 12,000 กล่อง/ชม | 14,000 – 16,000 กล่อง/ชม | 18,000 – 24,000+ กล่อง/ชม. (พิกัดความจุ 100%) |
| การจัดสรรแรงงานทางตรง | ผู้ปฏิบัติงาน 2 – 3 คนต่อกะ | ผู้ปฏิบัติงาน 1 – 2 คนต่อกะ | 0.5 ผู้ปฏิบัติงาน (บทบาทการควบคุมดูแลนอกเวลา-) |
| เวลาเปลี่ยนคำสั่ง | N/A (การปรับทางกายภาพด้วยตนเอง) | 8 – 15 นาที (การตั้งค่าแผ่นนำ) | <1 minute (Automatic HMI Recipe Load) |
| ความเหลี่ยมของพาเลทสแต็ค | ตัวแปร (ขึ้นอยู่กับความแข็งแกร่งของผู้ปฏิบัติงาน) | ปานกลาง (ต้องแต่งด้านข้างด้วยตนเอง) | สูง (มิลลิเมตร-ตำแหน่งเซอร์โวที่แม่นยำ) |
| ความเสี่ยงตามหลักสรีรศาสตร์และความปลอดภัย | สูง (ความเครียดซ้ำ ๆ ยกความเมื่อยล้า) | ปานกลาง (จุดหยิก การจัดการทางกายภาพ) | การจัดการโดยตรงเป็นศูนย์ (ม่านแสงที่ปิดสนิท) |
รูปแบบการคืนทุนทางการเงิน
- สมมติฐานการดำเนินงานพื้นฐาน:การทำงาน 2 กะ 250 วัน/ปี โดยเฉลี่ยผู้ปฏิบัติงานมีภาระค่าใช้จ่ายทั้งหมด 45,000 ดอลลาร์สหรัฐฯ ต่อปี
- การประหยัดแรงงาน:กำจัดผู้ขนถ่ายด้วยตนเอง 2 คนต่อกะใน 2 กะ=4 ตำแหน่ง FTE ที่บันทึกไว้ =การลดหย่อนแรงงานประจำปี 180,000 ดอลลาร์.
- ปริมาณงานที่ได้รับ:การปลดล็อกความเร็วที่เพิ่มขึ้น 20% บน FFG ที่สร้างอัตรากำไรขั้นต้น $400/ชั่วโมง เท่ากับมูลค่าการดำเนินงานรายปีเพิ่มเติม $120 000+
- การคืนทุนโดยประมาณ:ด้วยการลงทุนเซลล์แบบครบวงจรโดยรวมที่อยู่ระหว่าง 220,000 ถึง 320,000 ดอลลาร์ โรงงานกล่องกระดาษลูกฟูกส่วนใหญ่สามารถคืนทุนเต็มจำนวนภายใน10 ถึง 16 เดือน.
การรวมเซลล์จัดเรียงพาเลทอัตโนมัติเข้ากับกลุ่มผลิตภัณฑ์ Flexo Folder Gluer จะเปลี่ยนบรรจุภัณฑ์ปลายทาง-ของ-สายการผลิตจากศูนย์ต้นทุนให้เป็นข้อได้เปรียบทางการแข่งขันเชิงกลยุทธ์ โดยการจับคู่เครื่องจักรแปลงความเร็วสูง-เข้ากับไดนามิกเครื่องทากาวโฟลเดอร์เฟล็กโซอินไลน์การจัดวางบนพาเลทโรงงานแบบกล่องขจัดปัญหาคอขวดในการผลิตเชิงโครงสร้าง บังคับใช้รูปทรงพาเลทที่สมบูรณ์แบบ และลดต้นทุนการผลิตต่อกล่องได้อย่างมาก การทำงานร่วมกับพันธมิตรด้านระบบอัตโนมัติที่มีประสบการณ์ช่วยให้มั่นใจได้ว่าการจับมือ PLC การออกแบบ EOAT และเค้าโครงเซลล์ได้รับการปรับแต่งให้เหมาะกับพื้นที่ทางกายภาพของโรงงานของคุณ ทำให้มีเวลาการทำงานและผลตอบแทนทางการเงินสูงสุด